Mis à jour le 16 septembre 2026 : ce qui a changé depuis la première version de cet article, publiée le 29 avril.
Ce qui a changé depuis avril
Tesla : le FSD frappe à la porte de l’Europe. L’autorité néerlandaise RDW a homologué le FSD supervisé le 10 avril 2026, et la Lituanie, l’Estonie, le Danemark, la Belgique et la Slovénie reconnaissent cette homologation. Le comité technique des véhicules à moteur (TCMV), où siègent les États membres, examine le dossier le 6 octobre, puis de nouveau début décembre. Pour une autorisation dans toute l’Union, il faut une majorité qualifiée : 15 États sur 27, représentant au moins 65 % de la population. La France teste de son côté le FSD supervisé sur route depuis début septembre. Nous avons détaillé la conquête réglementaire du FSD pays par pays et ce qui se joue en France.
Tesla revendique plus de 100 millions de kilomètres parcourus en FSD supervisé en Europe, et un taux de collision divisé par 4,1 quand le système est actif. Ces chiffres viennent du constructeur ; aucun audit indépendant n’a été publié.
Xpeng : le robotaxi roule sans LiDAR. Xpeng a-t-il gardé le LiDAR dont Tesla ne veut pas ? Non. Le robotaxi qu’Xpeng produit en série à Canton depuis le 18 mai 2026 se passe de LiDAR et de carte haute définition : il s’appuie sur des caméras et sur le modèle VLA 2.0, avec quatre puces Turing maison (3 000 TOPS). Xpeng vise une exploitation pilote au second semestre 2026, puis des trajets sans agent de sécurité à bord début 2027. Côté grand public, la P7+ associe des caméras à des radars à ondes millimétriques et à des capteurs à ultrasons, là encore sans LiDAR.
Hors de Chine, rendez-vous en 2027. Xpeng a annoncé en mars des essais sur route à l’international « prochainement » et des livraisons de VLA 2.0 dans le monde à partir de 2027, avec Volkswagen comme client de lancement sur le marché chinois. Un conducteur européen ne peut donc pas l’essayer avant 2027. Xpeng avance aussi sur d’autres fronts, comme l’industrialisation de son robot humanoïde IRON.
La suite de l’article date du 29 avril 2026. Nous y avons corrigé la puissance de calcul et les capteurs d’Xpeng d’après ses communiqués officiels.
La course à la conduite autonome entre dans une nouvelle phase. D’un côté, Tesla et son FSD (Full Self-Driving) désormais en version 14 — un rebuild fondamental salué par Elon Musk comme « le dernier grand morceau du puzzle ». De l’autre, Xpeng et son VLA 2.0, présenté comme une révolution architecturale et déployé au premier trimestre 2026 sur ses versions Ultra. Deux philosophies, deux marchés d’origine, une même ambition : remplacer le conducteur.
Avant d’entrer dans le vif du sujet, une précision s’impose : j’ai eu la chance de tester personnellement le VLA 2.0 de Xpeng sur routes chinoises. Je n’ai en revanche pas encore eu l’occasion d’expérimenter le FSD de Tesla en conditions réelles — je m’appuierai donc sur les retours d’utilisateurs américains et sur les données disponibles pour la partie Tesla.
Deux architectures fondamentalement différentes
Tesla FSD v14 : le rebuild fondamental
Tesla avait posé les bases avec FSD v12 en abandonnant les 300 000 lignes de code C++ au profit d’un réseau de neurones end-to-end unifié. FSD v13 avait ensuite introduit la « Temporal Intelligence », une forme de mémoire contextuelle permettant au système d’anticiper plutôt que de simplement réagir.
Avec FSD v14, en version 14.3.2 (firmware 2026.2.9.8) en avril 2026 aux États-Unis et au Canada sur les véhicules HW4, Tesla franchit une nouvelle étape : il ne s’agit plus d’une mise à jour, mais d’une reconstruction complète de l’infrastructure d’IA. Le compilateur et le runtime ont été entièrement réécrits avec MLIR (Multi-Level Intermediate Representation), ce qui se traduit par un gain de 20 % de temps de réaction. Plus significatif encore sur le plan architectural : FSD v14.3.2 introduit un modèle d’IA unifié qui pilote désormais à la fois le FSD, l’Actually Smart Summon et le Robotaxi. Une seule intelligence pour trois usages — une convergence qui signifie que chaque amélioration bénéficie simultanément à tous les modes.
Les apports techniques de FSD v14.3 :
- Compilateur IA entièrement réécrit avec MLIR → +20 % de temps de réaction
- Encodeur de vision amélioré : meilleure compréhension des scénarios rares et en faible luminosité
- Reinforcement Learning renforcé sur des cas difficiles (animaux, véhicules d’urgence, contrevenants à la priorité)
- Modèle IA unifié : FSD + Smart Summon + Robotaxi partagent le même réseau neuronal
- Conduite plus fluide et plus humaine : moins de « jolts robotiques », décélération progressive
- Sélection de place de stationnement plus décisive
La fragmentation hardware reste le point sensible majeur : les véhicules HW3 (modèles 2019-2023) sont toujours bloqués sur FSD v12. Au printemps 2026, Tesla annonçait une version « FSD v14 Lite » pour le HW3, attendue fin juin aux États-Unis, alors qu’en Europe des propriétaires HW3 réclamaient un remboursement au motif que la promesse de compatibilité future n’avait pas été tenue. Tesla a confirmé lors du Q1 2026 Earnings Call que le HW3 « n’a simplement pas la capacité d’atteindre le FSD non supervisé ».
Xpeng VLA 2.0 : l’IA physique en architecture Vision-Token-Action
Xpeng a choisi une voie radicalement différente avec son VLA 2.0 (Vision-Language-Action). Là où les systèmes traditionnels — et même certaines approches end-to-end — convertissent d’abord les données visuelles en représentation linguistique avant d’agir, VLA 2.0 court-circuite cette étape grâce à un flux « Vision → Implicit Token → Action ».
L’idée est simple en apparence : éliminer le goulot d’étranglement linguistique pour obtenir des décisions plus rapides et plus naturelles. En pratique, cela se traduit par un système capable de réagir à des environnements chaotiques — circulation dense, routes non balisées, conditions météo dégradées — avec une fluidité qui frappe les observateurs.
En chiffres (VLA 2.0) :
- Versions Ultra : 2 250 TOPS de puissance de calcul effective ; robotaxi : quatre puces Turing maison et 3 000 TOPS
- Conduite sans navigation GPS préalable : changements de voie et virages autonomes sans dépendance aux systèmes de navigation
- +23 % d’efficacité de circulation vs les systèmes L2 traditionnels (mesuré en heure de pointe à Guangzhou)
- 98,52 % des utilisateurs ont activé les fonctions de conduite intelligente dès la première semaine de possession
- -44,7 % de délai entre essai et commande : la conduite autonome est devenue un critère d’achat principal
- Déploiement : versions Ultra depuis le premier trimestre 2026 ; livraisons dans le monde prévues à partir de 2027
Comme Tesla, Xpeng a renoncé au LiDAR : la P7+ s’appuie sur des caméras, complétées par des radars à ondes millimétriques et des capteurs à ultrasons, et son robotaxi roule sans LiDAR ni carte HD. Le CEO He Xiaopeng a même invité publiquement Elon Musk à venir tester le système en Chine — un signal de confiance assumé.
Tableau comparatif
| Critère | Tesla FSD v14 | Xpeng VLA 2.0 |
|---|---|---|
| Version de référence | v14.3.2 (avril 2026) | Versions Ultra depuis le 1er trimestre 2026 |
| Architecture | End-to-end, modèle unifié (FSD + Summon + Robotaxi) | Vision-Token-Action, end-to-end |
| Innovation clé | Compilateur MLIR, +20 % réactivité, modèle IA unifié | Suppression du goulot linguistique |
| Puissance de calcul | HW4 (non communiqué officiellement) | 2 250 TOPS (versions Ultra), 3 000 TOPS (robotaxi, 4 puces Turing) |
| Capteurs | 8 caméras, vision pure | Caméras, radars à ondes millimétriques et ultrasons (P7+) |
| LiDAR | Non | Non |
| Carte HD | Non requise | Non requise |
| Marché disponible | États-Unis, Canada et d’autres marchés ; en Europe, Pays-Bas et cinq pays qui reconnaissent leur homologation | Chine, livraisons dans le monde à partir de 2027 |
| Niveau visé | Supervisé → Robotaxi non supervisé (Texas) | L4 : robotaxi produit en série depuis mai 2026 |
| HW ancien | HW3 = v12 en avril 2026 (v14 Lite annoncé pour fin juin aux États-Unis) | Uniformité sur les versions Ultra |
| Open source | Non | Oui (partenaires commerciaux) |
| Premier partenaire externe | — | Volkswagen |
Test sur route comparable : une avenue urbaine dense
Pour rendre la comparaison concrète, prenons un scénario type que les deux systèmes doivent maîtriser : une avenue urbaine à quatre voies, heure de pointe, intersections complexes, piétons, livraisons en double file, conditions météo variables.
Ce que raconte un utilisateur américain du FSD v14
Témoignage de Marcus T., propriétaire d’une Model Y Long Range HW4, San José, Californie :
« Avec FSD v14, je sens vraiment une différence de réactivité. La voiture ne ‘pense’ plus — elle agit. Sur El Camino Real aux heures de pointe, les micro-ajustements de trajectoire sont devenus naturels, presque imperceptibles. Ce qui m’a le plus impressionné, c’est une situation de pluie battante avec un policier qui zigzaguait pour ralentir la circulation : le FSD a maintenu une distance parfaite, anticipé l’obstacle sur la rampe d’accès juste après, et tout ça sans la moindre intervention de ma part. Le fait que le même modèle pilote maintenant le FSD, le Smart Summon et le Robotaxi, c’est un vrai changement de philosophie — tu sens que le système est cohérent du parking à l’autoroute. »
Ce retour illustre ce que les notes de version confirment : le gain de réactivité de 20 % obtenu grâce à la réécriture complète du compilateur IA avec MLIR est perceptible au quotidien, et l’unification du modèle IA donne une cohérence d’ensemble que les versions précédentes n’avaient pas.
Mon test personnel du VLA 2.0 en Chine
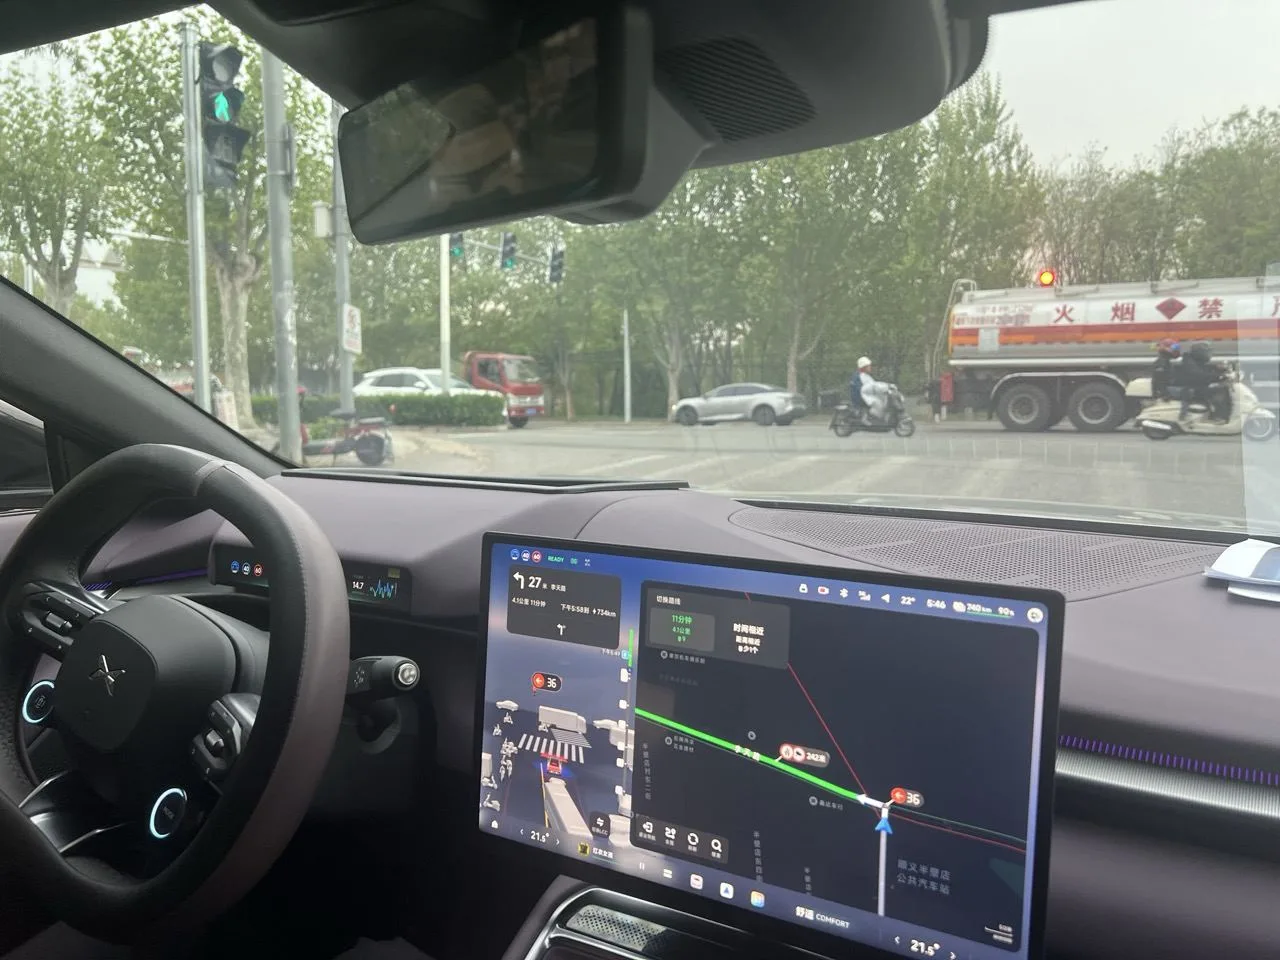
J’ai eu l’opportunité de tester le VLA 2.0 à bord d’un Xpeng P7+ sur les routes de Pékin, dans des conditions que je qualifierais d’éprouvantes pour n’importe quel système autonome : circulation à quatre voies avec une densité de scooters électriques et de vélos cargo que l’on ne retrouve nulle part ailleurs, intersections à feux très courtes, piétons qui traversent hors passage clouté, et deux situations de camions s’arrêtant brutalement pour livraison.
Premier constat frappant : la fluidité. Le VLA 2.0 conduit comme quelqu’un qui connaît la route. Pas de freinage nerveux, pas de trajectoire hésitante. Dans la circulation dense du soir, la voiture s’est glissée dans les couloirs avec une assurance qui m’a sincèrement surpris. Aucune intervention de ma part n’a été nécessaire sur un trajet d’une vingtaine de minutes.
Deuxième constat : la gestion des imprévus. Quand un scooter a surgi de nulle part depuis un parking souterrain, le système a ralenti avec précision, accordé la priorité, puis repris sa route sans à-coup. Pas de freinage d’urgence, pas d’alerte intempestive. La voiture a géré comme l’aurait fait un conducteur expérimenté qui anticipe ce genre de situation.
Un bémol à noter : la conduite sans navigation GPS — la capacité à changer de voie de manière autonome sans dépendre d’une route programmée — est impressionnante sur route principale, mais j’ai remarqué une légère hésitation sur une portion mal balisée en périphérie. Rien de critique, mais un rappel que même les meilleurs systèmes ont leurs zones grises.
Verdict personnel : sur routes chinoises, qui constituent peut-être l’environnement le plus exigeant au monde pour la conduite autonome, le VLA 2.0 s’est comporté avec une maturité réelle. C’est un système qui tient ses promesses dans les conditions pour lesquelles il a été conçu.
Les différences structurelles qui comptent vraiment
1. La question des données d’entraînement
C’est là que réside l’avantage fondamental de Tesla : une flotte mondiale de millions de véhicules génère des données dans des contextes infiniment variés. FSD v14 a derrière lui des milliards de kilomètres réels dans des dizaines de pays. Xpeng, lui, s’entraîne principalement sur la donnée chinoise — dense, complexe, unique au monde — mais limitée géographiquement. C’est d’ailleurs pour cela que le déploiement export est prévu pour 2027 : il faut d’abord collecter et intégrer de nouvelles données pour d’autres environnements routiers.
2. L’ambition de niveau d’autonomie
Tesla a franchi un cap symbolique avec son service Robotaxi non supervisé, qui s’étendait au printemps 2026 à de nouvelles villes du Texas. Mais FSD reste officiellement « supervisé » — le conducteur est légalement responsable. Xpeng construit son VLA 2.0 sur une architecture native L4, conçue dès l’origine pour le robotaxi sans conducteur. Ce n’est pas qu’une question de marketing : les choix d’architecture, de redondances matérielles et de sécurité fonctionnelle diffèrent fondamentalement.
3. L’open source comme arme stratégique
Xpeng a pris une décision surprenante : ouvrir VLA 2.0 à ses partenaires commerciaux. Volkswagen est le premier client — une première historique pour un constructeur occidental adoptant un logiciel de conduite autonome d’origine chinoise. Cette stratégie accélère potentiellement l’adoption mondiale et multiplie les sources de données. Tesla, à l’inverse, garde son architecture fermée — un choix cohérent avec sa volonté de conserver un avantage compétitif durable.
4. La fracture hardware : un problème structurel pour Tesla
C’est le point de friction le plus délicat pour Tesla en ce moment. FSD v14 est réservé aux HW4 ; les millions de propriétaires HW3 dans le monde attendent une version « Lite » dont le déploiement international n’a pas de date confirmée et fait déjà l’objet de recours collectifs en Europe. Tesla avait promis que le HW3 serait suffisant pour la conduite autonome complète. Cette promesse est aujourd’hui officiellement rompue. Xpeng, en concentrant son déploiement VLA 2.0 sur les versions Ultra équipées de quatre puces Turing, assure une expérience homogène — au prix d’une accessibilité limitée à son segment premium, mais sans trahir ses utilisateurs.
Qui est en avance ?
La réponse honnête est : cela dépend du critère.
Pour la maturité de déploiement et la couverture géographique, Tesla reste largement devant. FSD v14 fonctionne aux États-Unis, au Canada, et commence à s’implanter en Europe (homologation obtenue aux Pays-Bas le 10 avril 2026). VLA 2.0 reste réservé à la Chine jusqu’aux livraisons internationales prévues en 2027.
Pour la sophistication architecturale et la puissance de calcul embarquée, Xpeng a produit quelque chose de techniquement impressionnant. 2 250 TOPS sur les versions Ultra et 3 000 sur le robotaxi, une architecture end-to-end sans goulot linguistique, une cible L4 native — sur le papier et dans mes tests, VLA 2.0 est un système de très haute ambition.
Pour la profondeur des données, Tesla reste imbattable. Aucun concurrent ne peut rivaliser avec la quantité de kilomètres réels ingérés dans les modèles FSD.
Pour la relation de confiance avec les propriétaires, c’est plus nuancé : la crise du HW3 entame la réputation de Tesla sur sa promesse de mise à jour logicielle perpétuelle — là où Xpeng, en ne déployant VLA 2.0 que sur le matériel réellement capable de le faire tourner, évite ce piège.
Conclusion : une course qui profite à tous les conducteurs
2026 marque le vrai début de la compétition directe entre les deux approches les plus avancées de conduite autonome grand public. Tesla et Xpeng tirent la technologie vers le haut à une vitesse qui aurait semblé incroyable il y a cinq ans.
Pour un conducteur européen, la disponibilité reste le frein majeur : FSD v14 arrive progressivement, et l’examen européen, qui reprend le 6 octobre, peut accélérer les choses ; VLA 2.0 n’est pas prévu avant 2027. Mais la dynamique est là, et les deux systèmes progressent à un rythme qui rend l’horizon crédible.
Mon verdict après avoir testé le VLA 2.0 sur les routes les plus denses de Chine : Xpeng a construit quelque chose qui tient la route, dans tous les sens du terme. Il me tarde désormais de mettre les mains sur le FSD v14 pour compléter cette comparaison de l’intérieur.
À suivre.
Correction du 1er octobre 2026 : nous annoncions un vote du comité TCMV le 6 octobre. Le projet d’ordre du jour officiel de la Commission européenne, daté du 11 septembre, ne prévoit que la poursuite des discussions sur la demande néerlandaise, sans vote inscrit.
Pour aller plus loin : retrouvez tous nos articles sur le FSD.